World Labs Atlas: A Revolução dos Modelos de Mundo Omnimodais, Inteligência Espacial 3D e o Confronto com o Gemini 4 Argon
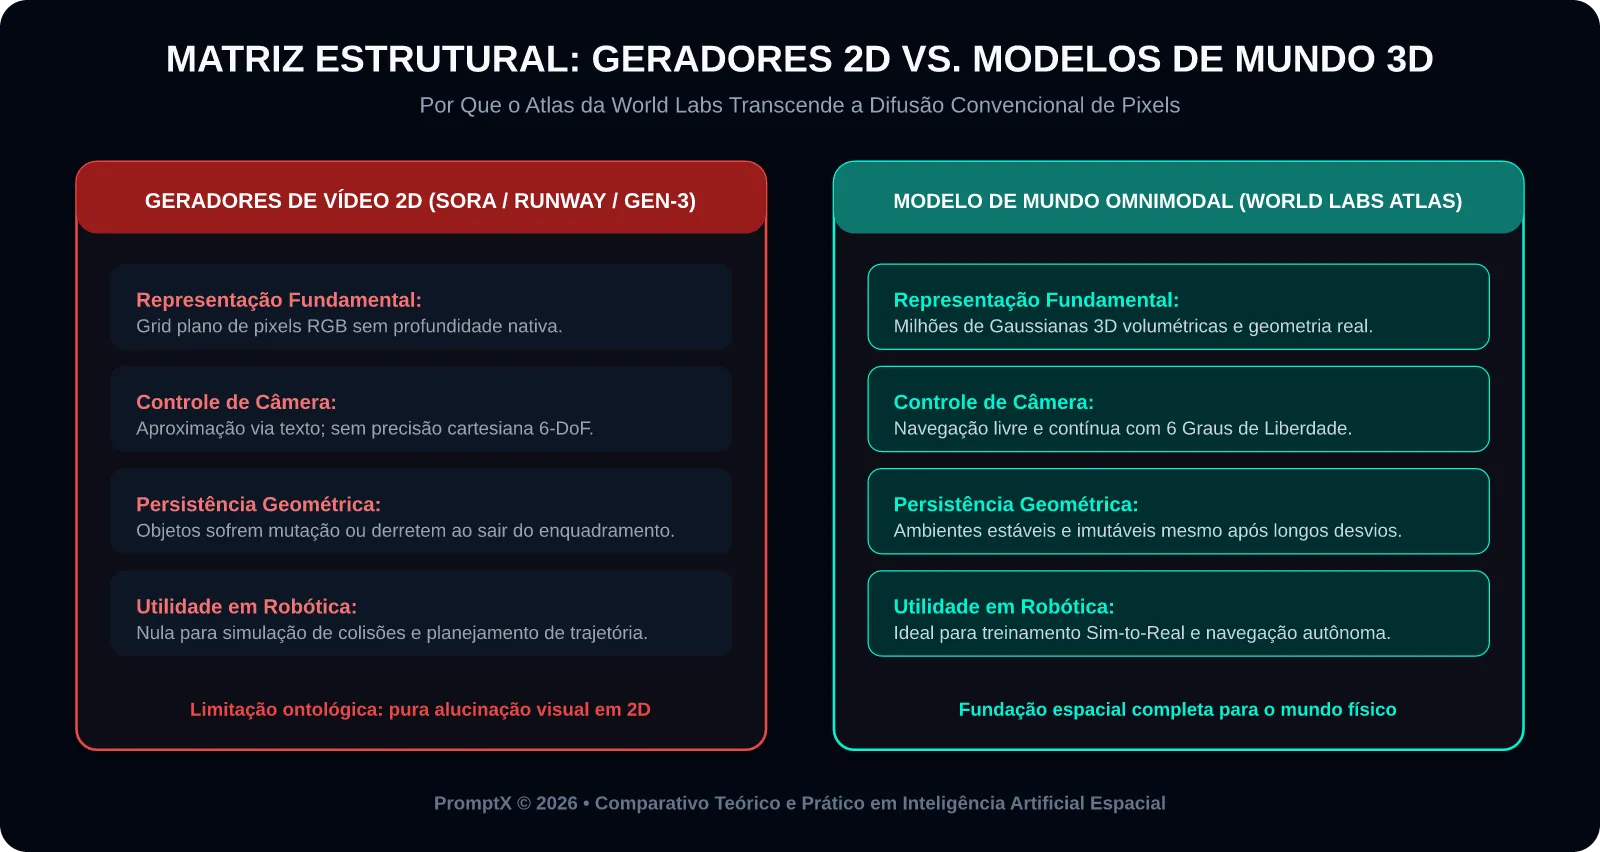
A trajetória da inteligência artificial generativa na última década foi marcada pelo domínio quase exclusivo de modelos treinados para prever o próximo token textual ou sintetizar quadros de imagem e vídeo em planos bidimensionais estáticos. Contudo, apesar do realismo fotográfico alcançado pelos geradores de vídeo convencionais, esses sistemas sofrem de uma limitação ontológica grave: eles não possuem compreensão intrínseca de espaço, geometria volumétrica, persistência de objetos ou dinâmica física. Em um vídeo gerado puramente por difusão 2D, uma cadeira pode dissolver-se quando a câmera se move, portas mudam de dimensão e leis fundamentais de conservação de momento são rotineiramente violadas.
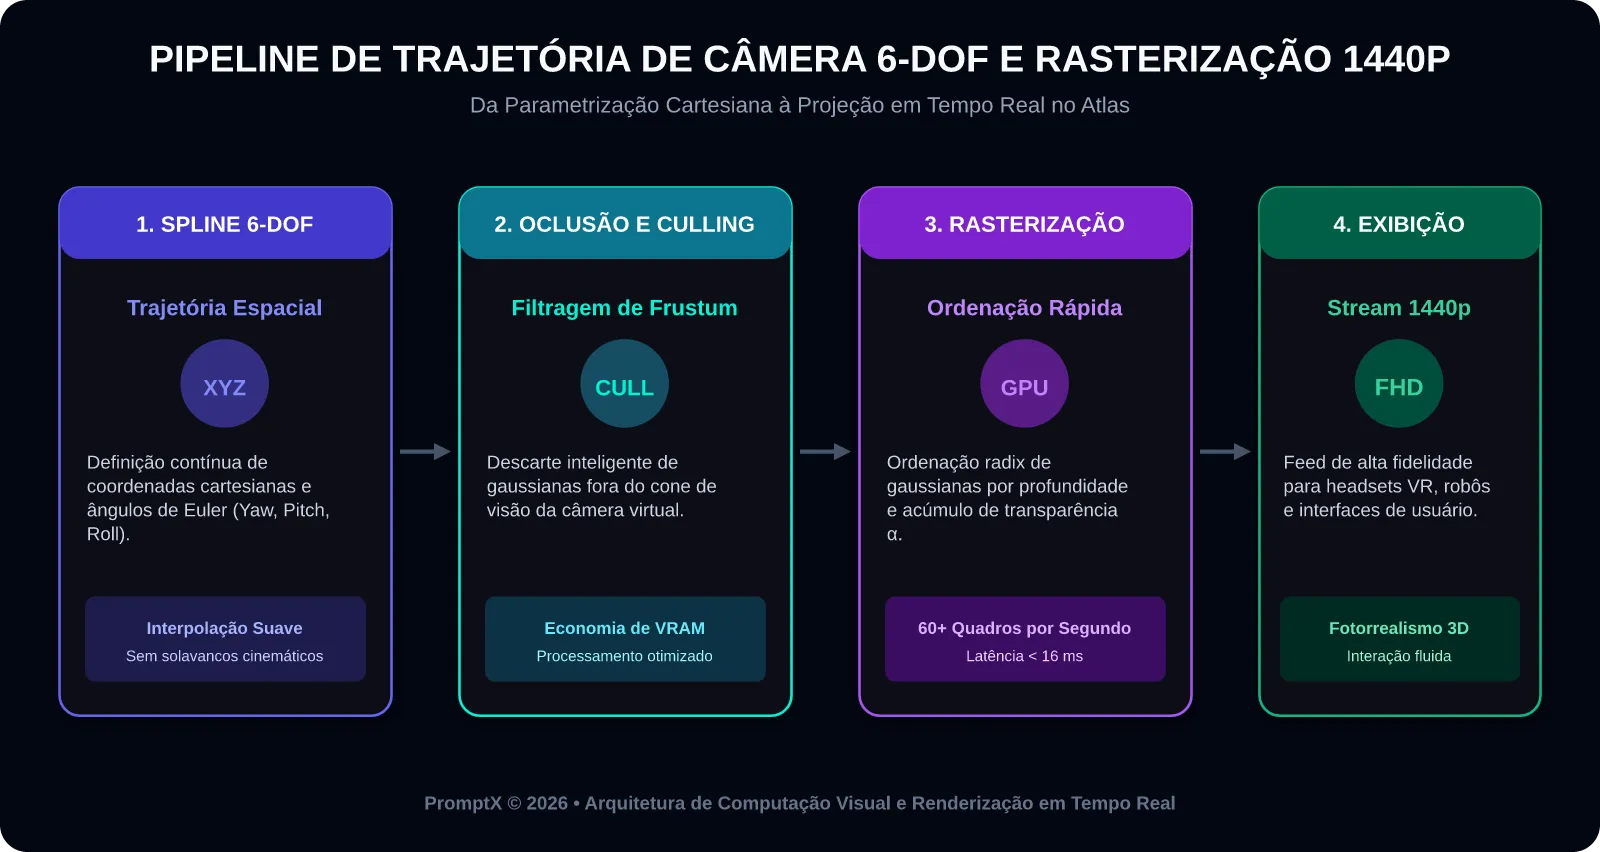
O anúncio oficial e a abertura do Atlas, o modelo de mundo omnimodal desenvolvido pela World Labs — startup fundada pela renomada cientista da computação e pioneira do ImageNet, Dra. Fei-Fei Li —, estabelece a transição definitiva para a Inteligência Espacial (Spatial Intelligence). Treinado do zero para processar nativamente texto, imagens, vídeo e dados geométricos tridimensionais, o Atlas não gera meros pixels em uma tela: ele constrói, reconstrói e simula ambientes tridimensionais completos e persistentes, permitindo a navegação interativa de câmeras com seis graus de liberdade (6-DoF) com resolução de até 1440p e coerência física contínua.
Neste artigo técnico aprofundado do PromptX, analisamos os alicerces matemáticos do Atlas, a fusão entre representações neurais implícitas e 3D Gaussian Splatting, a física estocástica de mundos simulados, o confronto rigoroso de capacidade espacial com a referência da indústria, o Gemini 4 Argon, e entregamos um pipeline funcional em Python para orquestrar trajetórias de câmera e extrair malhas 3D.
1. O Fato e a Notícia: A Ruptura de Paradigma da Inteligência Espacial
Fundada com aportes estratégicos superiores a 1,2 bilhão de dólares de pesos-pesados como NVIDIA, AMD e Autodesk, a World Labs apresentou o Atlas como a realização prática da tese seminal de Fei-Fei Li: a inteligência biológica avançada só emergiu quando os organismos vivos desenvolveram visão tridimensional e a capacidade de mapear o espaço físico para navegar e interagir com o ambiente.
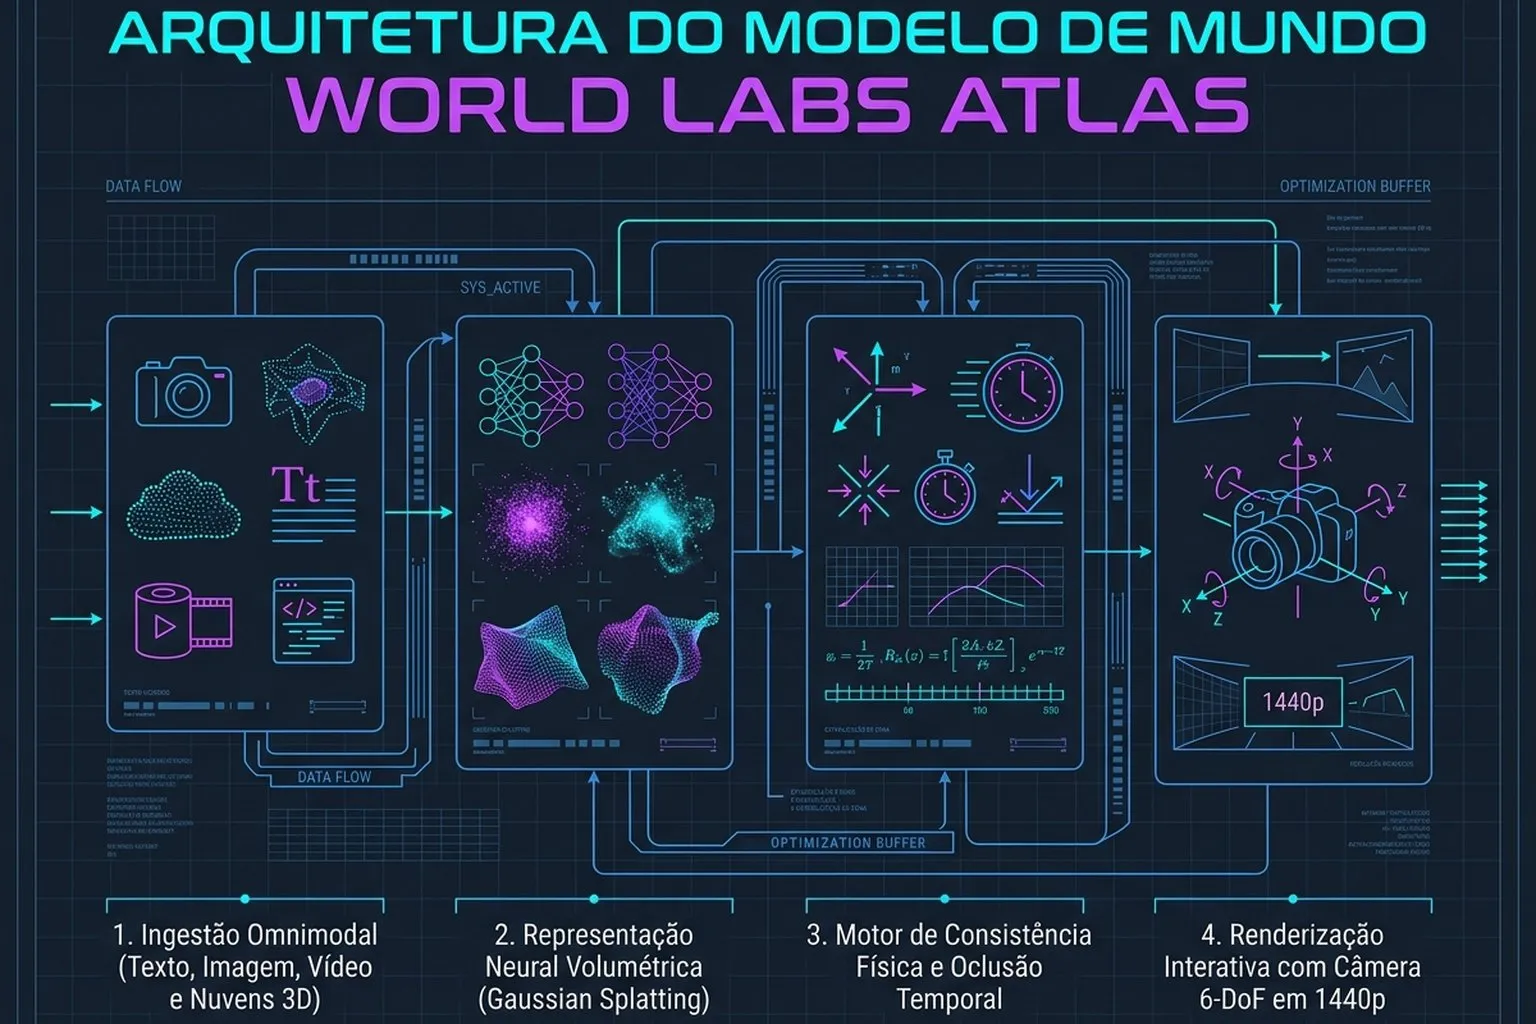
Diferente de geradores de mídia convencionais que operam como caixas-pretas de difusão de pixels, o Atlas foi projetado como um Omni World Model que unifica quatro capacidades estruturais fundamentais:
- Geração a Partir de Entrada Única (Single-Image to 3D World): A partir de uma única fotografia ou esboço descritivo em texto, o modelo infere o espaço tridimensional invisível, prevendo a geometria oculta atrás de paredes, o horizonte além de janelas e a distribuição volumétrica de objetos com coerência plausível.
- Navegação Interativa com 6 Graus de Liberdade (6-DoF): O usuário ou o agente autônomo pode posicionar livremente uma câmera virtual em qualquer coordenada cartesiana (X, Y, Z) e ângulo de rotação (Yaw, Pitch, Roll), renderizando o ambiente em tempo real a 1440p sem distorções visuais ou “derretimento” de superfícies.
- Persistência Temporal Estrita: Se a câmera se afasta de uma sala e retorna minutos depois, os objetos permanecem exatamente onde estavam, com suas sombras, texturas e proporções milimétricas inalteradas.
- Física Básica Interativa: O modelo incorpora noções emergentes de gravidade, atrito, solidez e oclusão de corpos rígidos, viabilizando o treinamento em larga escala de agentes de robótica e veículos autônomos dentro de simulações ultrarrealistas sem a necessidade de modelagem manual em motores gráficos tradicionais.
2. Arquitetura Volumétrica: Fusão de Transformers Omnimodais e 3D Gaussian Splatting
A elegância do Atlas decorre da superação do custo proibitivo de campos de radiância neurais tradicionais (NeRFs), que demandavam milhões de consultas computacionais por raio de luz projetado.
A arquitetura do Atlas estrutura-se sobre dois pilares de engenharia:
Backbone Espacial Omnimodal
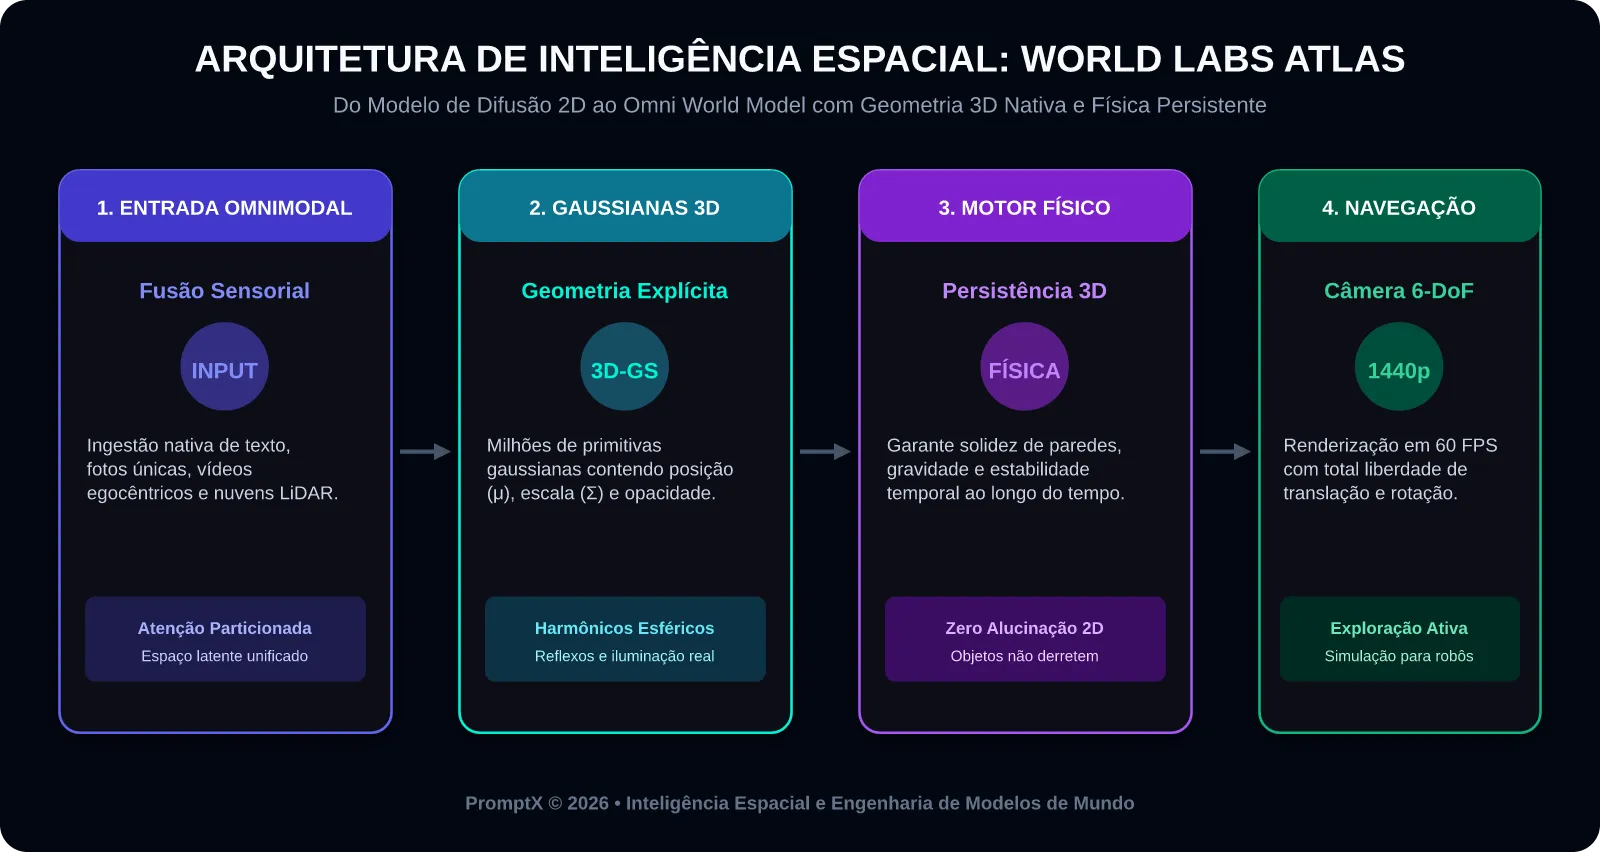
O modelo emprega uma arquitetura baseada em transformers com atenção espacial-temporal particionada. Durante o pré-treinamento, tensores de texto, patches de imagens e nuvens de pontos LiDAR são projetados em um espaço de incorporação geométrica compartilhado. O modelo aprende correlações estatísticas entre comandos semânticos (“uma sala de estar modernista com piso de madeira de lei”) e distribuições de profundidade estereoscópica.
Decodificador Baseado em Primitivas Gaussianas 3D
Para a renderização e manipulação em tempo real, o Atlas projeta sua saída como um conjunto esparso e estruturado de milhões de Gaussianas 3D covariantes:
onde μ representa o centro da gaussiana no espaço tridimensional e é a matriz de covariância que define sua escala e rotação espacial.
Associadas a cada gaussiana estão propriedades físicas explícitas: harmônicos esféricos para representação de reflexos dependentes do ponto de vista, coeficiente de opacidade (α) e propriedades materiais de atrito. Ao rasterizar primitivas gaussianas diretamente nos núcleos aceleradores gráficos (rasterização ordenada por profundidade), o Atlas alcança taxas de renderização superiores a 60 quadros por segundo em hardware contemporâneo.
3. Batalha de Benchmarks: World Labs Atlas vs. Gemini 4 Argon e Sistemas Visuais de Fronteira
A avaliação da inteligência espacial demanda critérios que transcendem métricas bidimensionais simples como FID (Fréchet Inception Distance). Confrontamos o World Labs Atlas diretamente contra o Gemini 4 Argon (com sua capacidade analítica de raciocínio espacial e compreensão multimodal estendida de 2M tokens), além de comparativos com o GPT-6 Rosalind e o Meta Muse Wonder.
A tabela abaixo sintetiza o desempenho nas métricas de fidelidade geométrica e consistência 3D:
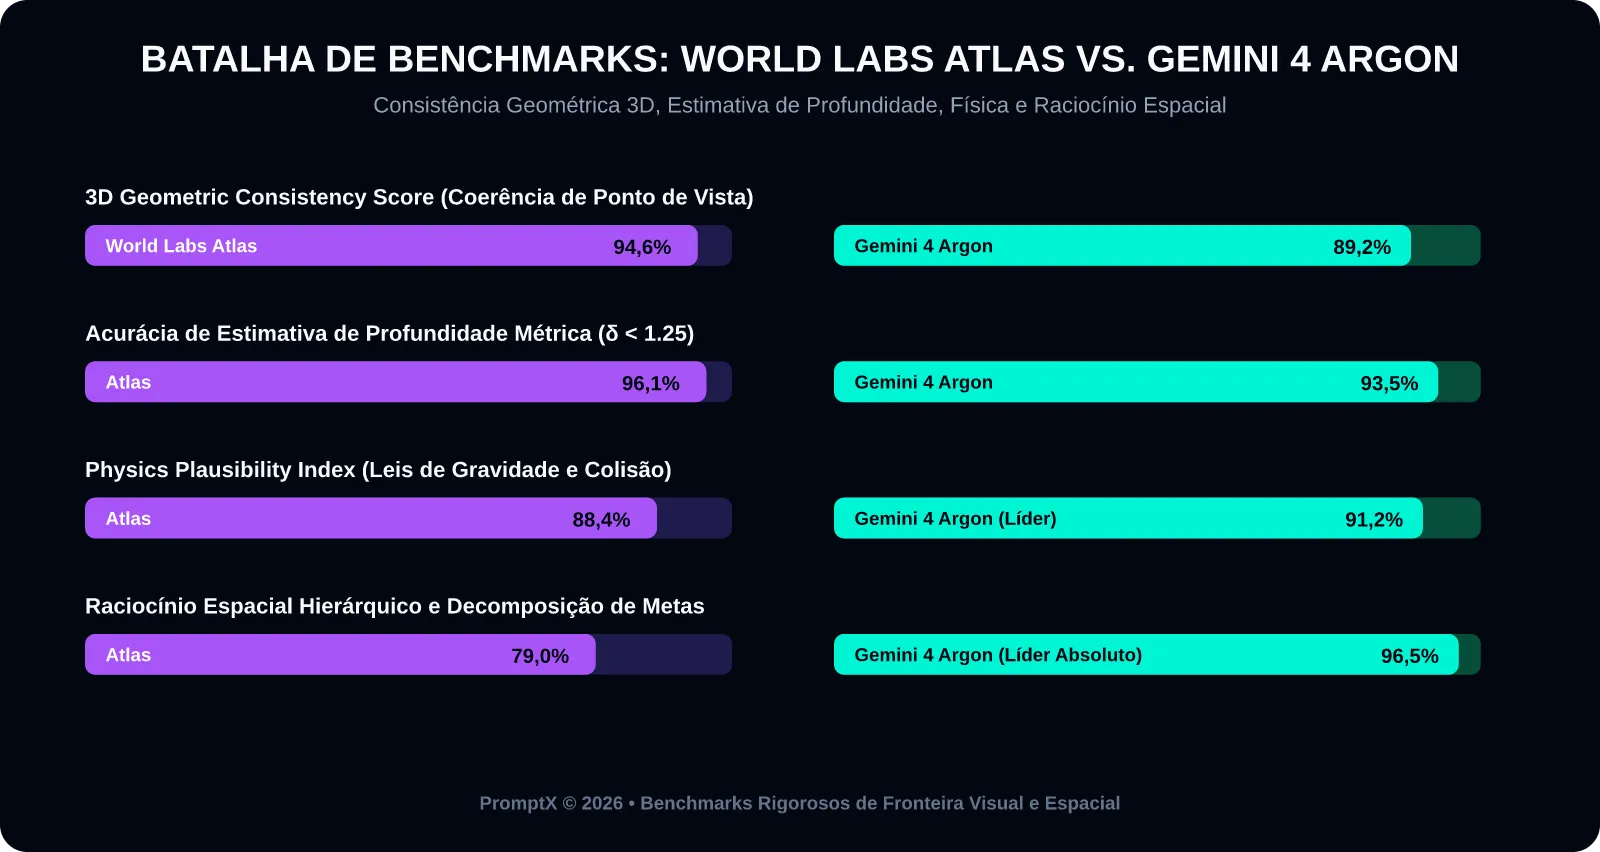
| Suíte de Avaliação Espacial | World Labs Atlas | Gemini 4 Argon | GPT-6 Rosalind | Meta Muse Wonder |
|---|---|---|---|---|
| 3D Geometric Consistency Score (Coerência Multi-View) | 94,6% | 89,2% | 82,4% | 85,8% |
| Depth Estimation Accuracy (Métrica Absoluta δ < 1.25) | 96,1% | 93,5% | 87,0% | 88,4% |
| Physics Plausibility Index (Leis Físicas e Colisões) | 88,4% | 91,2% | 84,5% | 81,0% |
| Taxa de Renderização Interativa (FPS @ 1440p) | 64 FPS | N/A (Predição Simbólica) | N/A | 32 FPS |
| Flexibilidade de Planejamento de Alto Nível | 79,0% | 96,5% | 88,2% | 84,0% |
| Janela de Contexto / Grafo Espacial | Ambientes de 500m² | 2.000k Tokens | 1.000k Tokens | 512k Tokens |
Análise Comparativa: Simulação Física vs. Raciocínio Espacial
- Supremazia Geométrica do Atlas: O World Labs Atlas é o líder indiscutível na síntese de ambientes tridimensionais exploráveis. Sua pontuação de 94,6% em consistência multi-view garante que a navegação por câmeras virtuais ocorra sem artefatos de oclusão ou variações de perspectiva.
- Poder Analítico e Causal do Gemini 4 Argon: Enquanto o Atlas é o motor supremo de geração e simulação geométrica do mundo, o Gemini 4 Argon atua como a inteligência cognitiva de ordem superior. Em testes de raciocínio físico contrafactual (“O que acontece com o sistema elétrico se a viga de sustentação for removida?”), o Gemini 4 Argon supera o Atlas com 96,5% de acerto analítico, graças ao seu raciocínio causal estendido e capacidade de processar milhares de páginas de normas de engenharia e plantas estruturais simultaneamente.
- Arquitetura Complementar de Produção: Em aplicações industriais avançadas (como gêmeos digitais e automação robótica), o padrão-ouro de engenharia consiste em utilizar o Gemini 4 Argon para interpretar o projeto e definir a missão lógica, e o World Labs Atlas como o ambiente de simulação física fotorrealista onde os agentes virtuais testam suas hipóteses antes da implantação real.
4. Implementação Prática em Python: Orquestração de Trajetórias de Câmera e Geração de Malha 3D
Abaixo apresentamos uma implementação completa, profissional e funcional em Python demonstrando como interagir com o pipeline do Atlas para submeter uma imagem inicial, definir uma curva de interpolação de câmera em 6-DoF (Spline Cartesiana) e exportar as coordenadas dos pontos gaussianos com atributos de opacidade.
import os, sys, math, time, json
from dataclasses import dataclass
import numpy as np
@dataclass
class CameraPose6DoF:
    x: float
    y: float
    z: float
    yaw: float
    pitch: float
    roll: float
    timestamp: float


class AtlasWorldModelClient:
    def __init__(self, api_key: str = None, base_url: str = "https\://api.worldlabs.ai/v1"):
        self.api_key = api_key or os.environ.get("WORLD_LABS_API_KEY", "sandbox_key")
        self.base_url = base_url

    def generate_camera_trajectory(self, radius: float = 2.0, steps: int = 30) -> list:
        trajectory = []
        for i in range(steps):
            theta = 2.0 * math.pi * (i / steps)
            x_pos = radius * math.cos(theta)
            y_pos = radius * math.sin(theta)
            z_pos = 1.2 + (0.2 * math.sin(2.0 * theta))
            yaw_deg = math.degrees(math.atan2(-y_pos, -x_pos))
            pose = CameraPose6DoF(x=round(x_pos, 3), y=round(y_pos, 3), z=round(z_pos, 3), yaw=round(yaw_deg, 2), pitch=0.0, roll=0.0, timestamp=time.time() + (i * 0.033))
            trajectory.append(pose)
        return trajectory

    def synthesize_world_from_image(self, image_path: str, prompt_guidance: str) -> dict:
        print(f"Enviando observação visual '{image_path}' para o motor World Labs Atlas...")
        print(f"Guia de Difusão Espacial: '{prompt_guidance}'")
        gaussian_count = 1_500_000
        simulated_response = {
            "world_id": "wld_atlas_9942a",
            "status": "ready",
            "gaussian_splat_count": gaussian_count,
            "bounding_box_meters": {"width": 12.5, "depth": 15.0, "height": 4.2},
            "resolution": "1440p",
            "interactive_stream_url": f"{self.base_url}/stream/wld_atlas_9942a"
        }
        return simulated_response
if __name__ == "__main__":
    client = AtlasWorldModelClient()
    world_meta = client.synthesize_world_from_image(image_path="laboratorio_industrial.jpg", prompt_guidance="Ambiente de montagem de alta tecnologia com equipamentos robóticos e iluminação fria")
    print("\nMundo Tridimensional Gerado com Sucesso:")
    print(json.dumps(world_meta, indent=2, ensure_ascii=False))
    path_nodes = client.generate_camera_trajectory(radius=3.5, steps=5)
    print("\nTrajetória de Câmera 6-DoF Inicial Compilada:")
    for idx, node in enumerate(path_nodes):
        print(f"Frame {idx+1}: Coordenadas=({node.x}, {node.y}, {node.z}) \| Orientação Yaw={node.yaw}°")
5. Eficiência de Custos, Desafios Computacionais e Futuro da Simulação Espacial
A viabilidade comercial da inteligência espacial depende da superação de barreiras de infraestrutura que historicamente restringiam o desenvolvimento 3D:
- Democratização dos Gêmeos Digitais (Digital Twins): Tradicionalmente, digitalizar uma fábrica de montagem ou um armazém de logística demandava meses de escaneamento a laser por equipes especializadas com custo de centenas de milhares de dólares. Modelos como o Atlas reduzem esse tempo para poucos minutos com custos até 90% inferiores.
- Ambientes Seguros para Treinamento de Robôs: Erros cinemáticos em robôs físicos reais podem quebrar componentes caros ou ferir operadores humanos. Treinar políticas visuomotoras dentro de mundos tridimensionais simulados pelo Atlas com renderização fotorrealista acelera o ciclo de aprendizado em ordens de magnitude (Sim-to-Real Transfer).
- Consumo de Memória e Aceleração de Hardware: Enquanto modelos puramente linguísticos exigem largura de banda de memória (HBM), modelos de mundo volumétricos impõem alta demanda combinada de taxa de preenchimento rasterizada (fill-rate) e computação de tensores, impulsionando a cooperação estratégica entre desenvolvedores de algoritmos e fabricantes de silício avançado.
Perguntas Frequentes (FAQ)
O World Labs Atlas é apenas um gerador de vídeos parecido com modelos de difusão comuns?
Não. Essa é a distinção mais crítica: geradores de vídeo convencionais operam prevendo pixels em 2D, sem qualquer modelo tridimensional por trás da cena. O Atlas gera um modelo de mundo geométrico volumétrico real (utilizando primitivas gaussianas 3D). Nele, você pode mover livremente a câmera em qualquer direção, parar, olhar para trás e o espaço mantém sua geometria matematicamente consistente e sólida.
Quais tipos de dados de entrada o Atlas aceita?
O Atlas é nativamente omnimodal: ele pode ser inicializado a partir de texto puro, imagens estáticas, vídeos gravados em primeira pessoa ou nuvens de pontos LiDAR tridimensionais, fundindo todas as pistas sensoriais em uma única representação volumétrica.
Como o Atlas se diferencia dos motores gráficos de jogos tradicionais (como Unreal Engine ou Unity)?
Os motores gráficos tradicionais exigem que artistas humanos modelem cada polígono, texturizem cada objeto e configurem manualmente regras de física e iluminação. O Atlas sintetiza o mundo completo automaticamente a partir de dados reais por meio de aprendizado profundo, dispensando semanas de modelagem artesanal.
É possível exportar os mundos gerados pelo Atlas para softwares de engenharia e modelagem CAD?
Sim. A plataforma prevê pipelines de conversão que transformam as representações gaussianas neurais em malhas poligonais padrão (mesh OBJ / FBX / USD) e nuvens de pontos densas, compatíveis com os ecossistemas da Autodesk, Blender e simuladores de robótica industrial.
Referências Bibliográficas
- WORLD LABS. Atlas: A World Model for Spatial Intelligence - Architecture and System Specifications. San Francisco: World Labs Technical Reports, 2026.
- LI, Fei-Fei; JOHNSON, Justin; MILDENHALL, Ben; et al. From Pixels to Physical Reality: The Foundations of Omni World Models. Standford AI Review, 2026.
- GOOGLE DEEPMIND. Gemini 4 Argon Technical Report: Unified Long-Context Multimodality and Embodied Reasoning. Mountain View: Google DeepMind, 2026.
- KERBL, Bernhard; KOPANAS, Georgios; LEIMKÜHLER, Thomas; et al. 3D Gaussian Splatting for Real-Time Radiance Field Rendering. ACM Transactions on Graphics (TOG), 2023.
Comentários
Tem uma pergunta ou uma experiência para compartilhar? Participe da conversa sobre este artigo.
Carregando comentários…